
写在前面:本博客仅作记录学习之用,部分图片来自网络,如需引用请注明出处,同时如有侵犯您的权益,请联系删除!
前言
基于卫星定位方式通常具有以下缺点:定位信息遮挡(地下或隧道)、多径效应、电磁干扰、基准站覆盖外(差分定位)等问题。换言之卫星定位通常在空旷区域定位效果较好。
惯导系统(遮挡)、SLAM技术在一定程度上缓解的上述弊端,对于学习激光SLAM来说,仿真是一种免费仿真,减少购买激光雷达的费用。MATLAB为SLAM算法提供了高效仿真平台。本文将通过简单案例,展示如何利用MATLAB实现激光SLAM仿真。
MATLAB函数
所有函数依赖于Navigation Toolbox,安装时选上该工具箱即可。注意一般需要MATLAB 2023往上版本才行。
创建激光SLAM实例
slamAlg = lidarSLAM(mapResolution, maxLidarRange);
参数说明:
maxLidarRange:激光雷达的最大距离mapResolution:网格地图分辨率为每米mapResolution格.slamAlg.PoseGraph:连接扫描的底层姿态图,添加扫描会更新该姿态图。
扫描与构建
addScan(scanMapObj,currScan):将指定的二维激光雷达扫描添加到最近的扫描中对象。
[scans,poses] = scansAndPoses(slamObj):返回lidarSLAM扫描数据,以及其从底层姿态图中关联的姿态。
栅格占用
map = buildMap(scans,poses, mapResolution,maxRange):在给定处插入激光雷达创建占用Map地图。
MATLAB仿真
代码
本部分代码参考与官方示例。离线数据下载offlineSlamData.mat,免费。
load('offlineSlamData.mat');

maxLidarRange = 8;
mapResolution = 30;
slamAlg = lidarSLAM(mapResolution, maxLidarRange);
slamAlg.LoopClosureThreshold = 210;
slamAlg.LoopClosureSearchRadius = 8;

filename = '激光SLAM的栅格占用示意图.gif';
figure;
for i=1:length(scans)
    [isScanAccepted, loopClosureInfo, optimizationInfo] = addScan(slamAlg, scans{i});
    if ~isScanAccepted
        continue;
    end
    % 以下保存为动图
    map=getframe(gcf);
    A=frame2im(map);
    [A,map]=rgb2ind(A,256);
    fps=2;
    if i<=2 % 第一帧是全灰,故跳过
        if i==2
            imwrite(A, map, filename, 'gif', 'LoopCount', Inf, 'DelayTime', 1/fps);
        end
    else
        imwrite(A, map, filename, 'gif', 'WriteMode', 'append', 'DelayTime', 1/fps);
    end
	  % 以上保存为动图

    [scans_, optimizedPoses]  = scansAndPoses(slamAlg);
    map = buildMap(scans_, optimizedPoses, mapResolution, maxLidarRange);
    show(map);
    hold on
    show(slamAlg.PoseGraph, 'IDs', 'off');
    hold off
    title('激光SLAM的栅格占用示意图');
    drawnow % 刷新
end
load('offlineSlamData.mat');

maxLidarRange = 8;
mapResolution = 30;
slamAlg = lidarSLAM(mapResolution, maxLidarRange);

slamAlg.LoopClosureThreshold = 210;
slamAlg.LoopClosureSearchRadius = 8;

filename = '激光SLAM重建环境示意图.gif';

figure;
for i=1:length(scans)

    [isScanAccepted, loopClosureInfo, optimizationInfo] = addScan(slamAlg, scans{i});
    if ~isScanAccepted
        continue;
    end
    % 以下保存为动图
    map=getframe(gcf);
    A=frame2im(map);
    [A,map]=rgb2ind(A,256);
    fps=2;
    if i<=2
        if i==2
            imwrite(A, map, filename, 'gif', 'LoopCount', Inf, 'DelayTime', 1/fps);
        end
    else
        imwrite(A, map, filename, 'gif', 'WriteMode', 'append', 'DelayTime', 1/fps);
    end
    % 以上保存为动图

    show(slamAlg, 'Poses', 'off');
    hold on;
    show(slamAlg.PoseGraph, 'IDs', 'off');
    hold off;
    firstTimeLCDetected = true;
    title('激光SLAM重建环境示意图');
    drawnow
end
效果
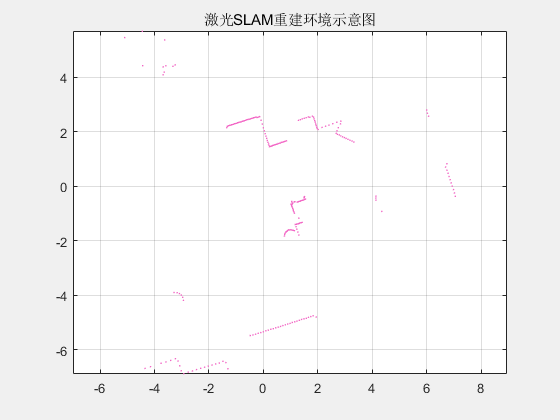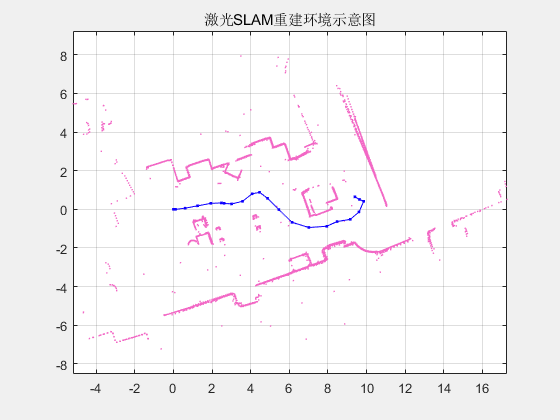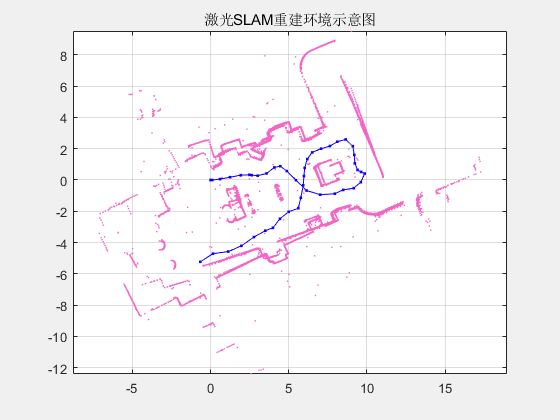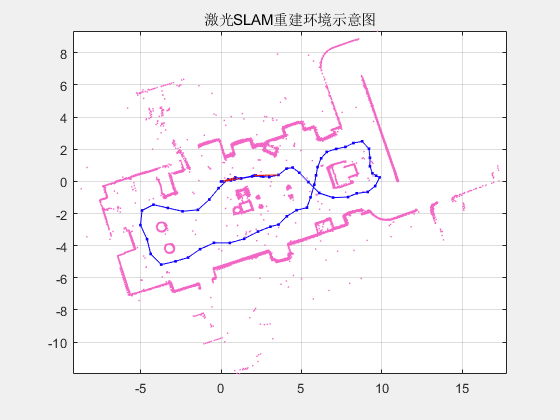
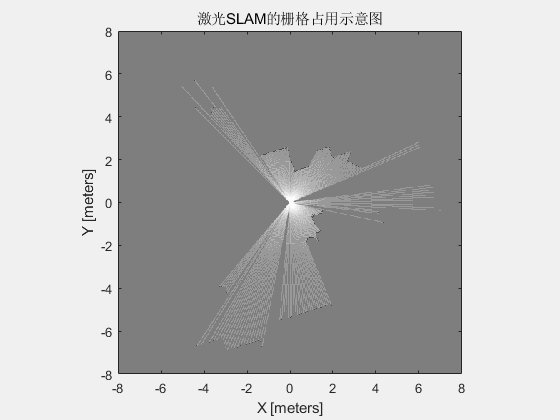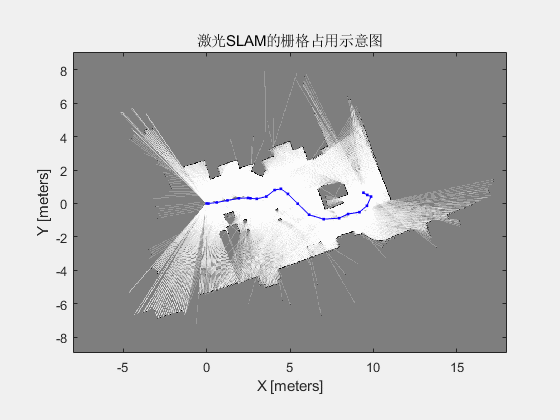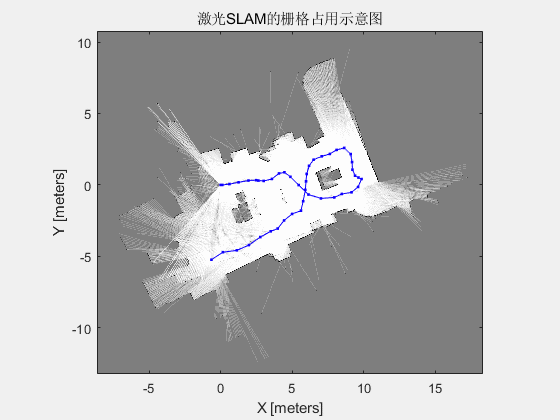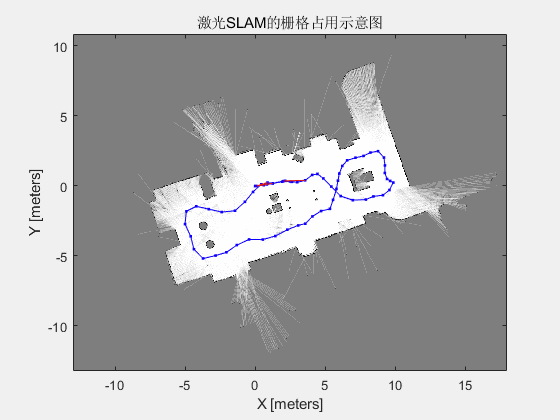
总结
总结: 本文介绍了利用MATLAB实现激光SLAM仿真的方法,讲解了MATLAB Navigation Toolbox中的关键函数,包括创建激光SLAM实例、扫描与构建地图等操作。代码展示了完整的仿真流程,并生成两种可视化效果图。
致谢
欲尽善本文,因所视短浅,怎奈所书皆是瞽言蒭议。行文至此,诚向予助与余者致以谢意。
参考